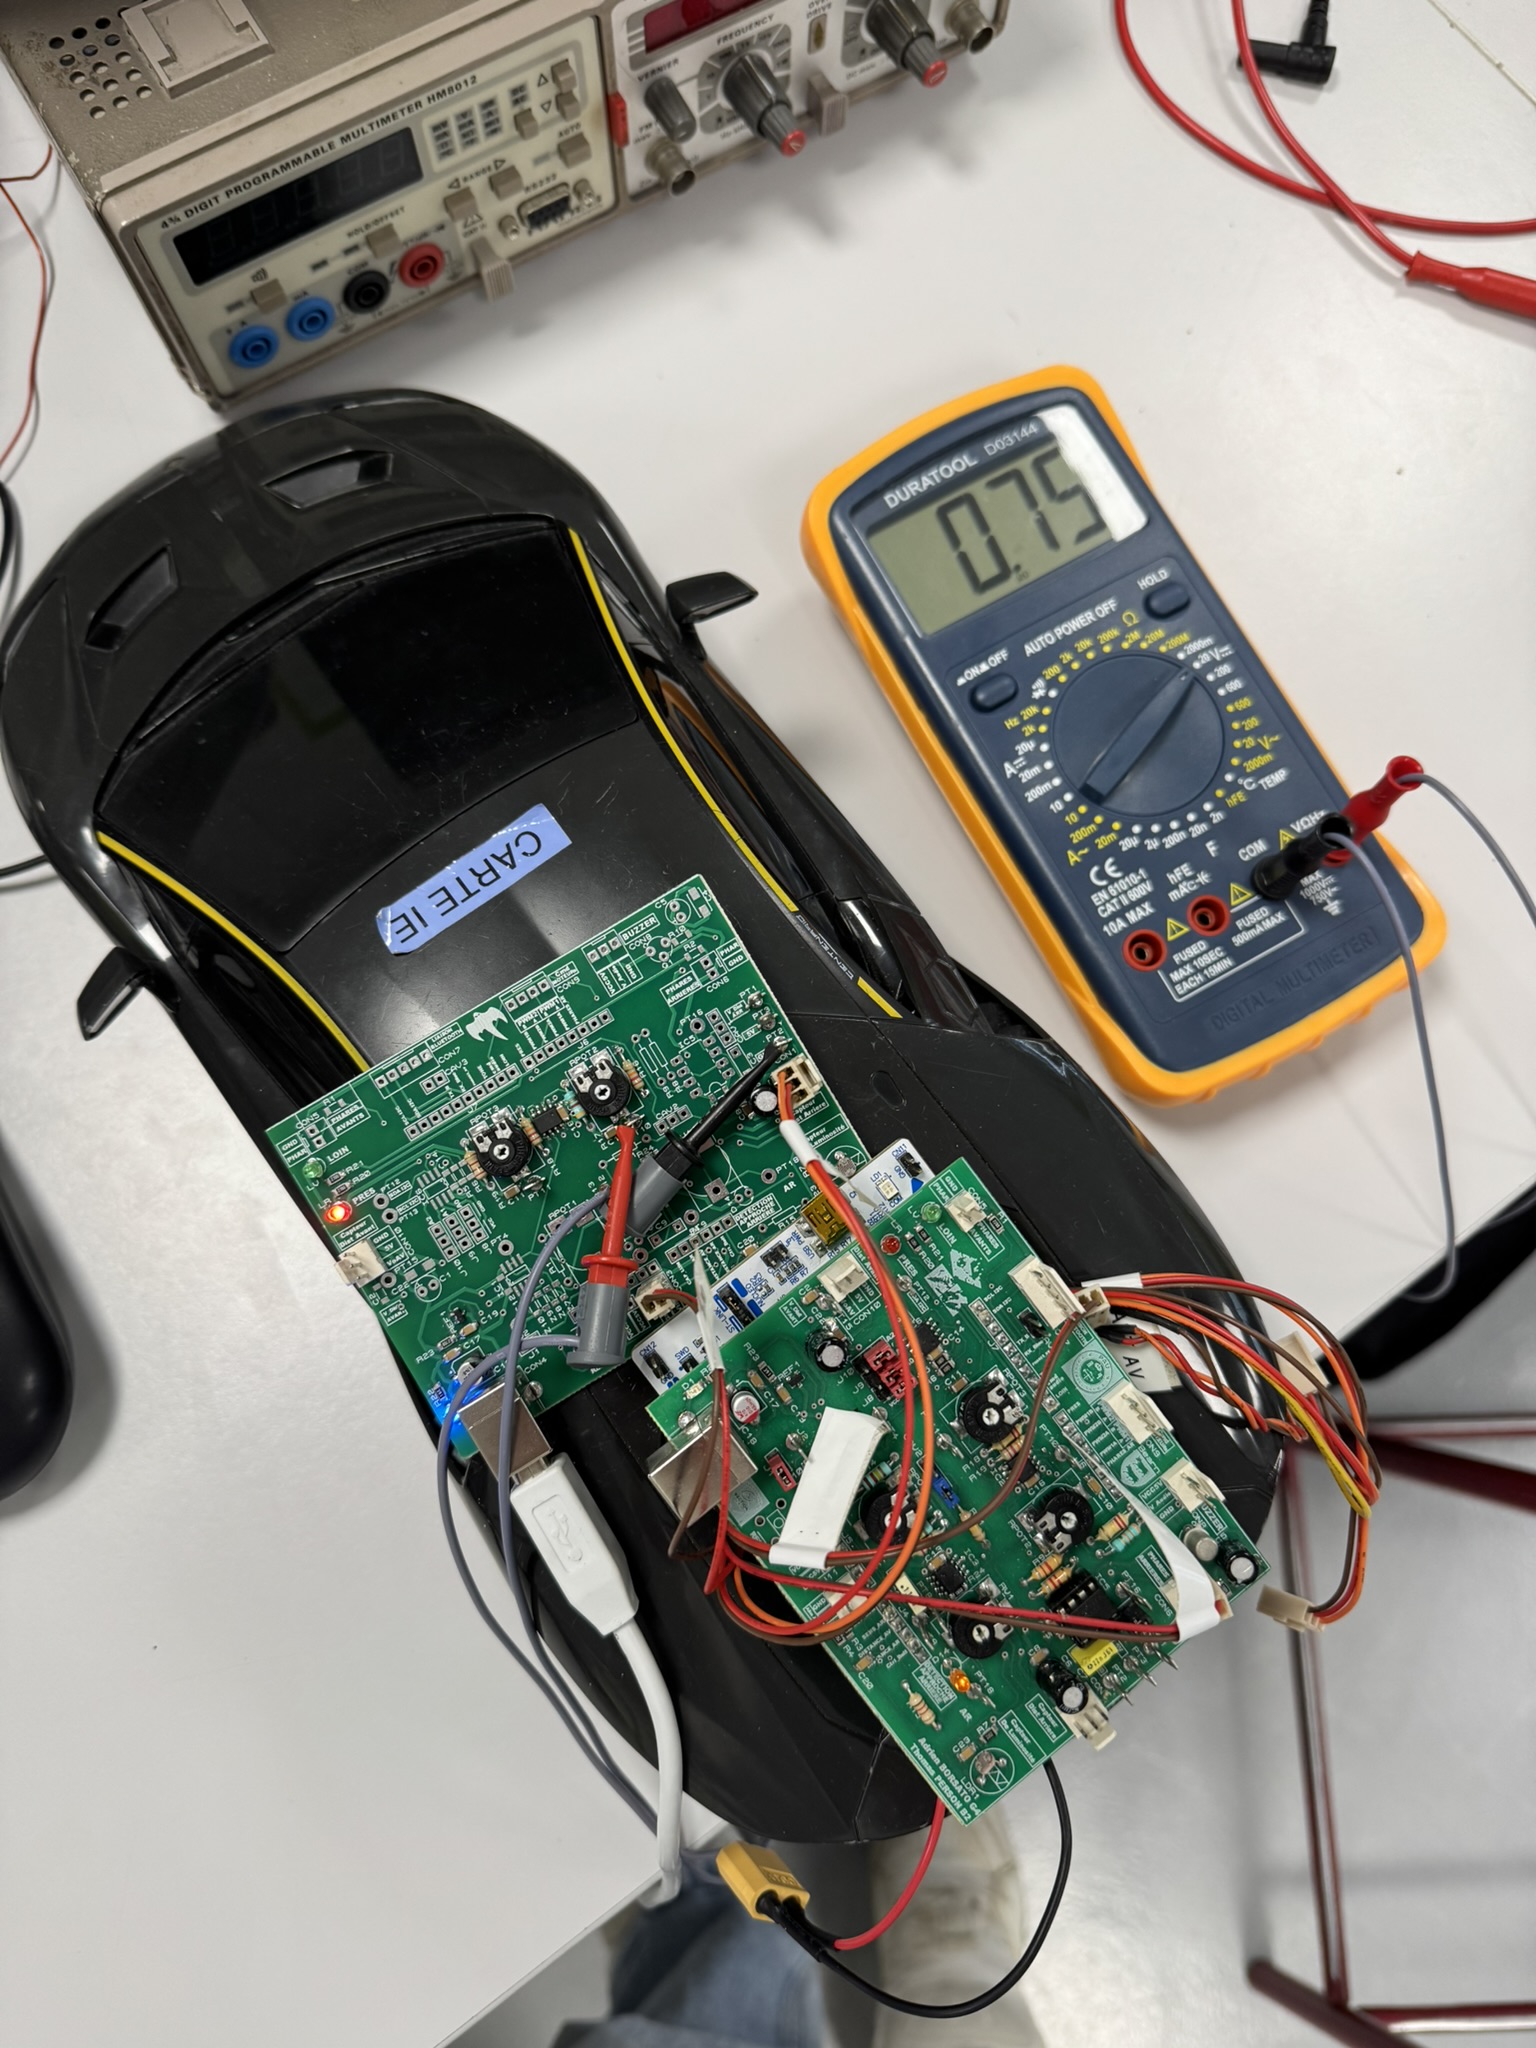
Etape 1
Conception d'une carte électronique en utilisant le logiciel de CAO Proteus
J'ai suivi plusieurs étapes méthodiques pour respecter les bonnes pratiques de conception d'un circuit imprimé :
- J'ai regroupé les composants selon leurs fonctions (alimentation, traitement du signal, etc.)-> Optimisation du placement sur le PCB + facilitation du routage à partir du schéma électronique.
- J'ai effectué le routage en veillant à ce que les pistes soient aussi courtes que possible, afin de réduire les parasites et d'assurer de bonnes performances électriques, tout en respectant les règles de routage (angles a 45° …).
- J'ai intégré des condensateurs de découplage à proximité des circuits intégrés pour stabiliser l'alimentation, et j'ai mis en place un filtre d'alimentation pour limiter le bruit.
- L'alimentation a été pensée en chaîne..
- J'ai généré les fichiers Gerber afin de faire fabriquer ma carte.
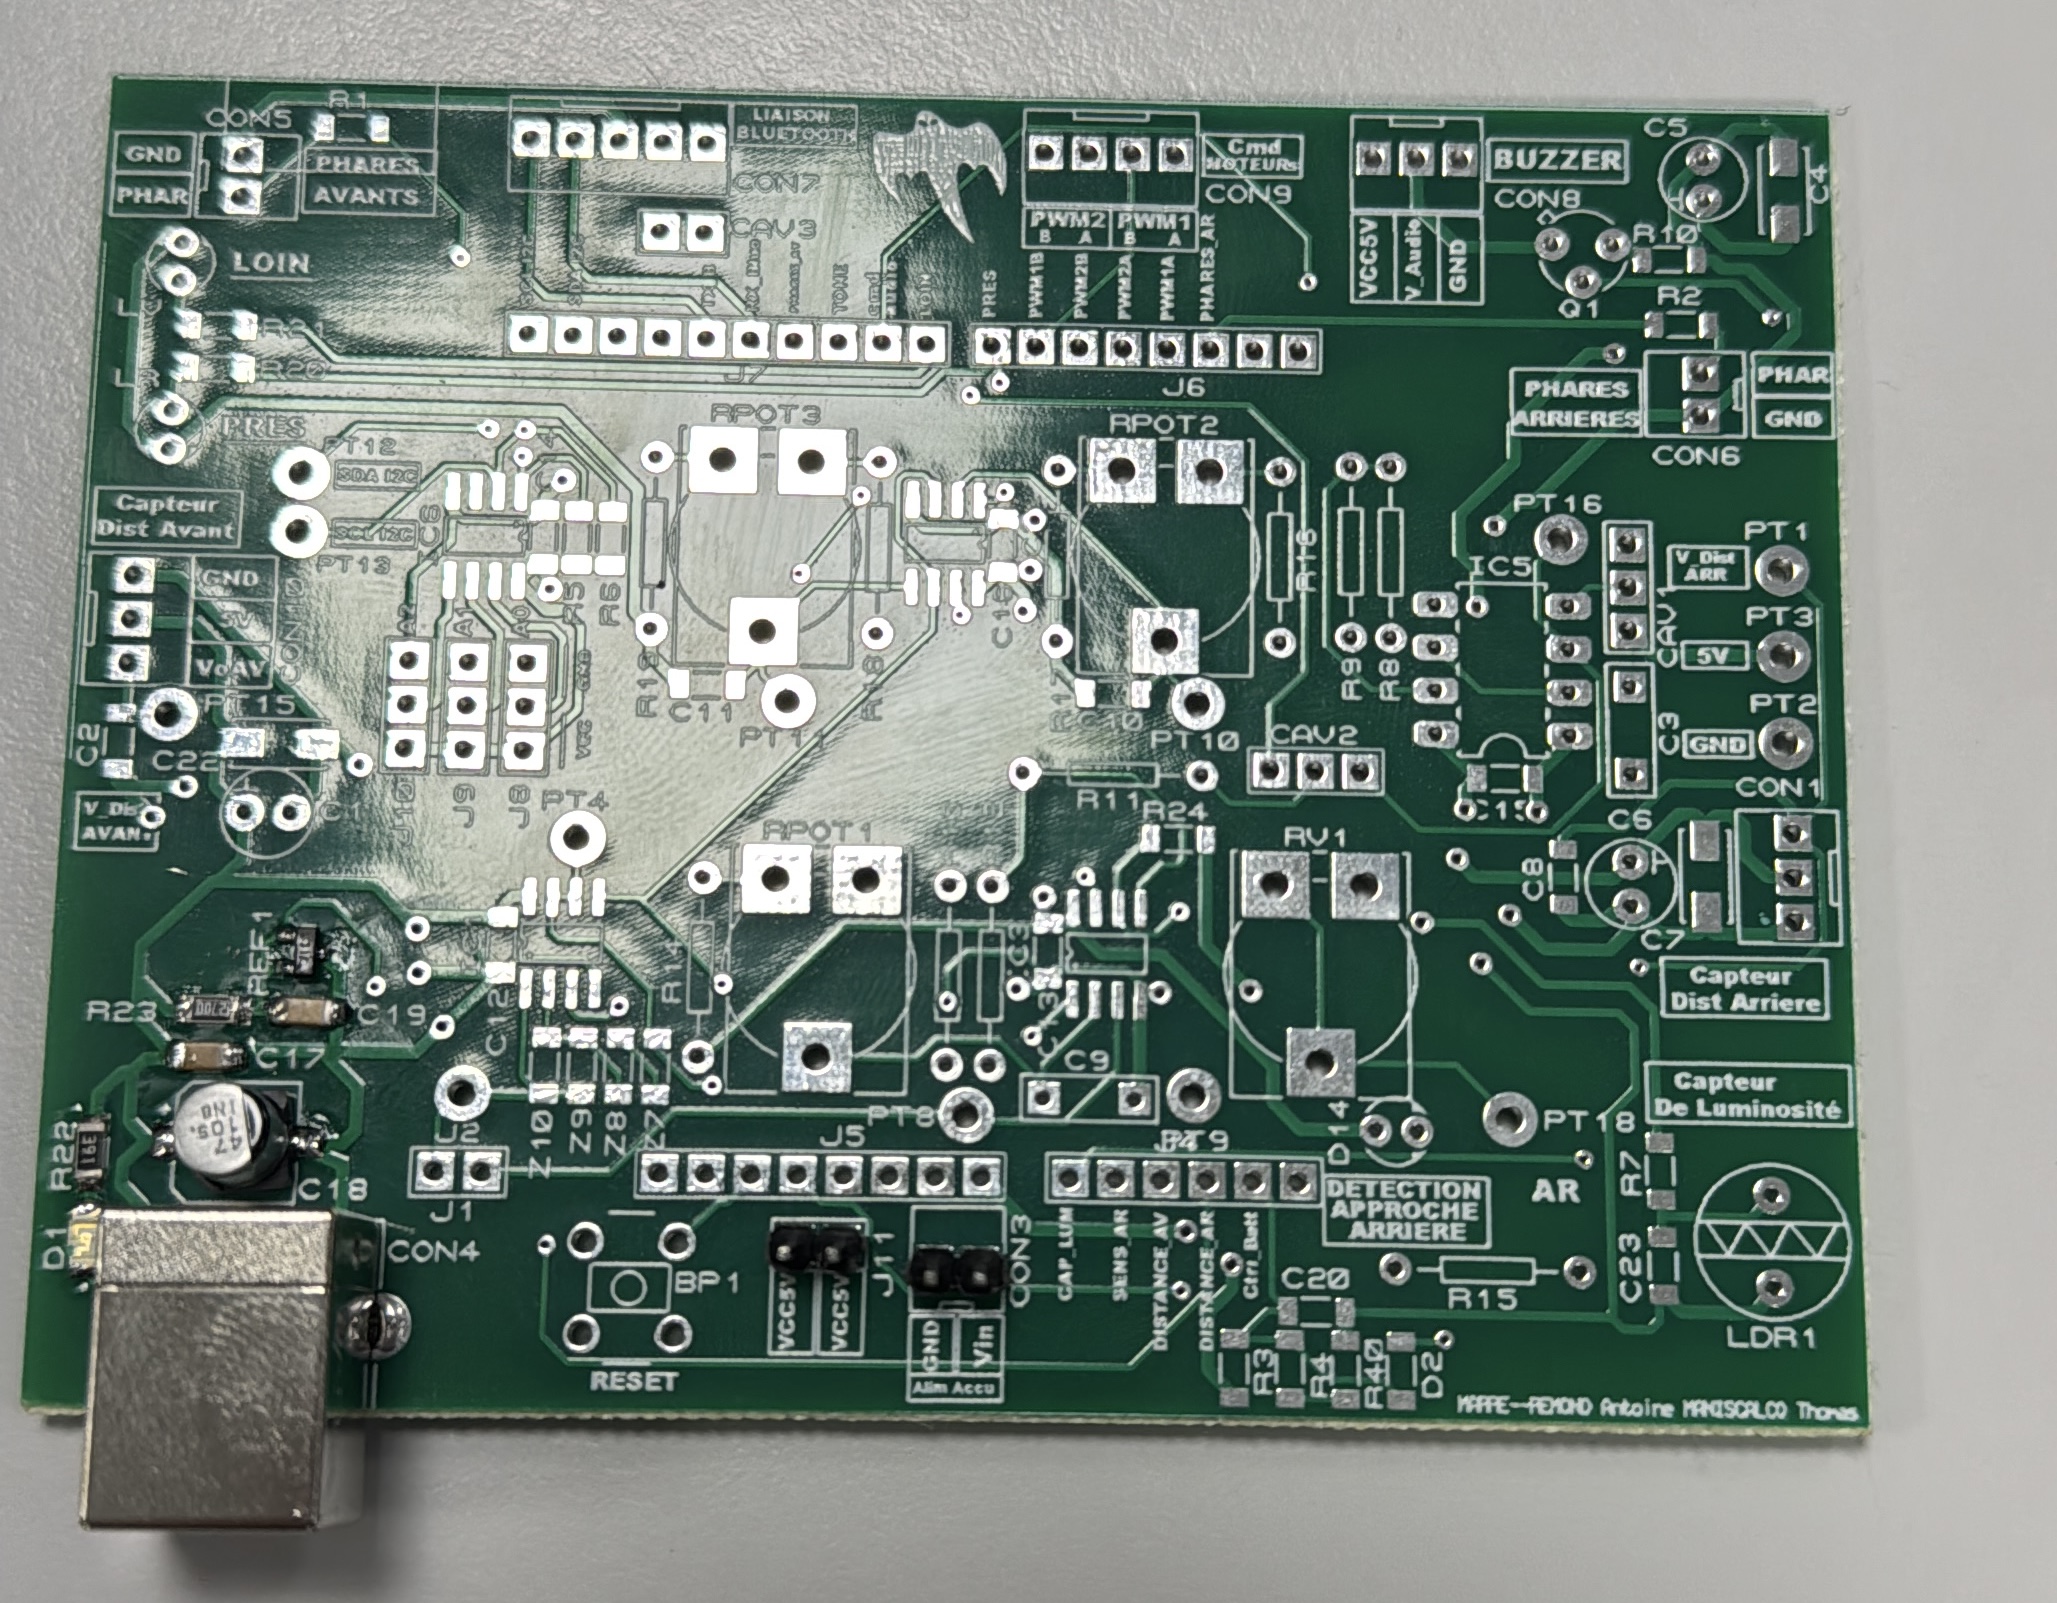
Etape 2
Réalisation physique de la carte
J'ai soudé les composants à la main, en respectant l'ordre fonctionnel établi lors de la conception : d'abord l'alimentation, puis les autres fonctions, en vérifiant chaque étape pour éviter les erreurs.
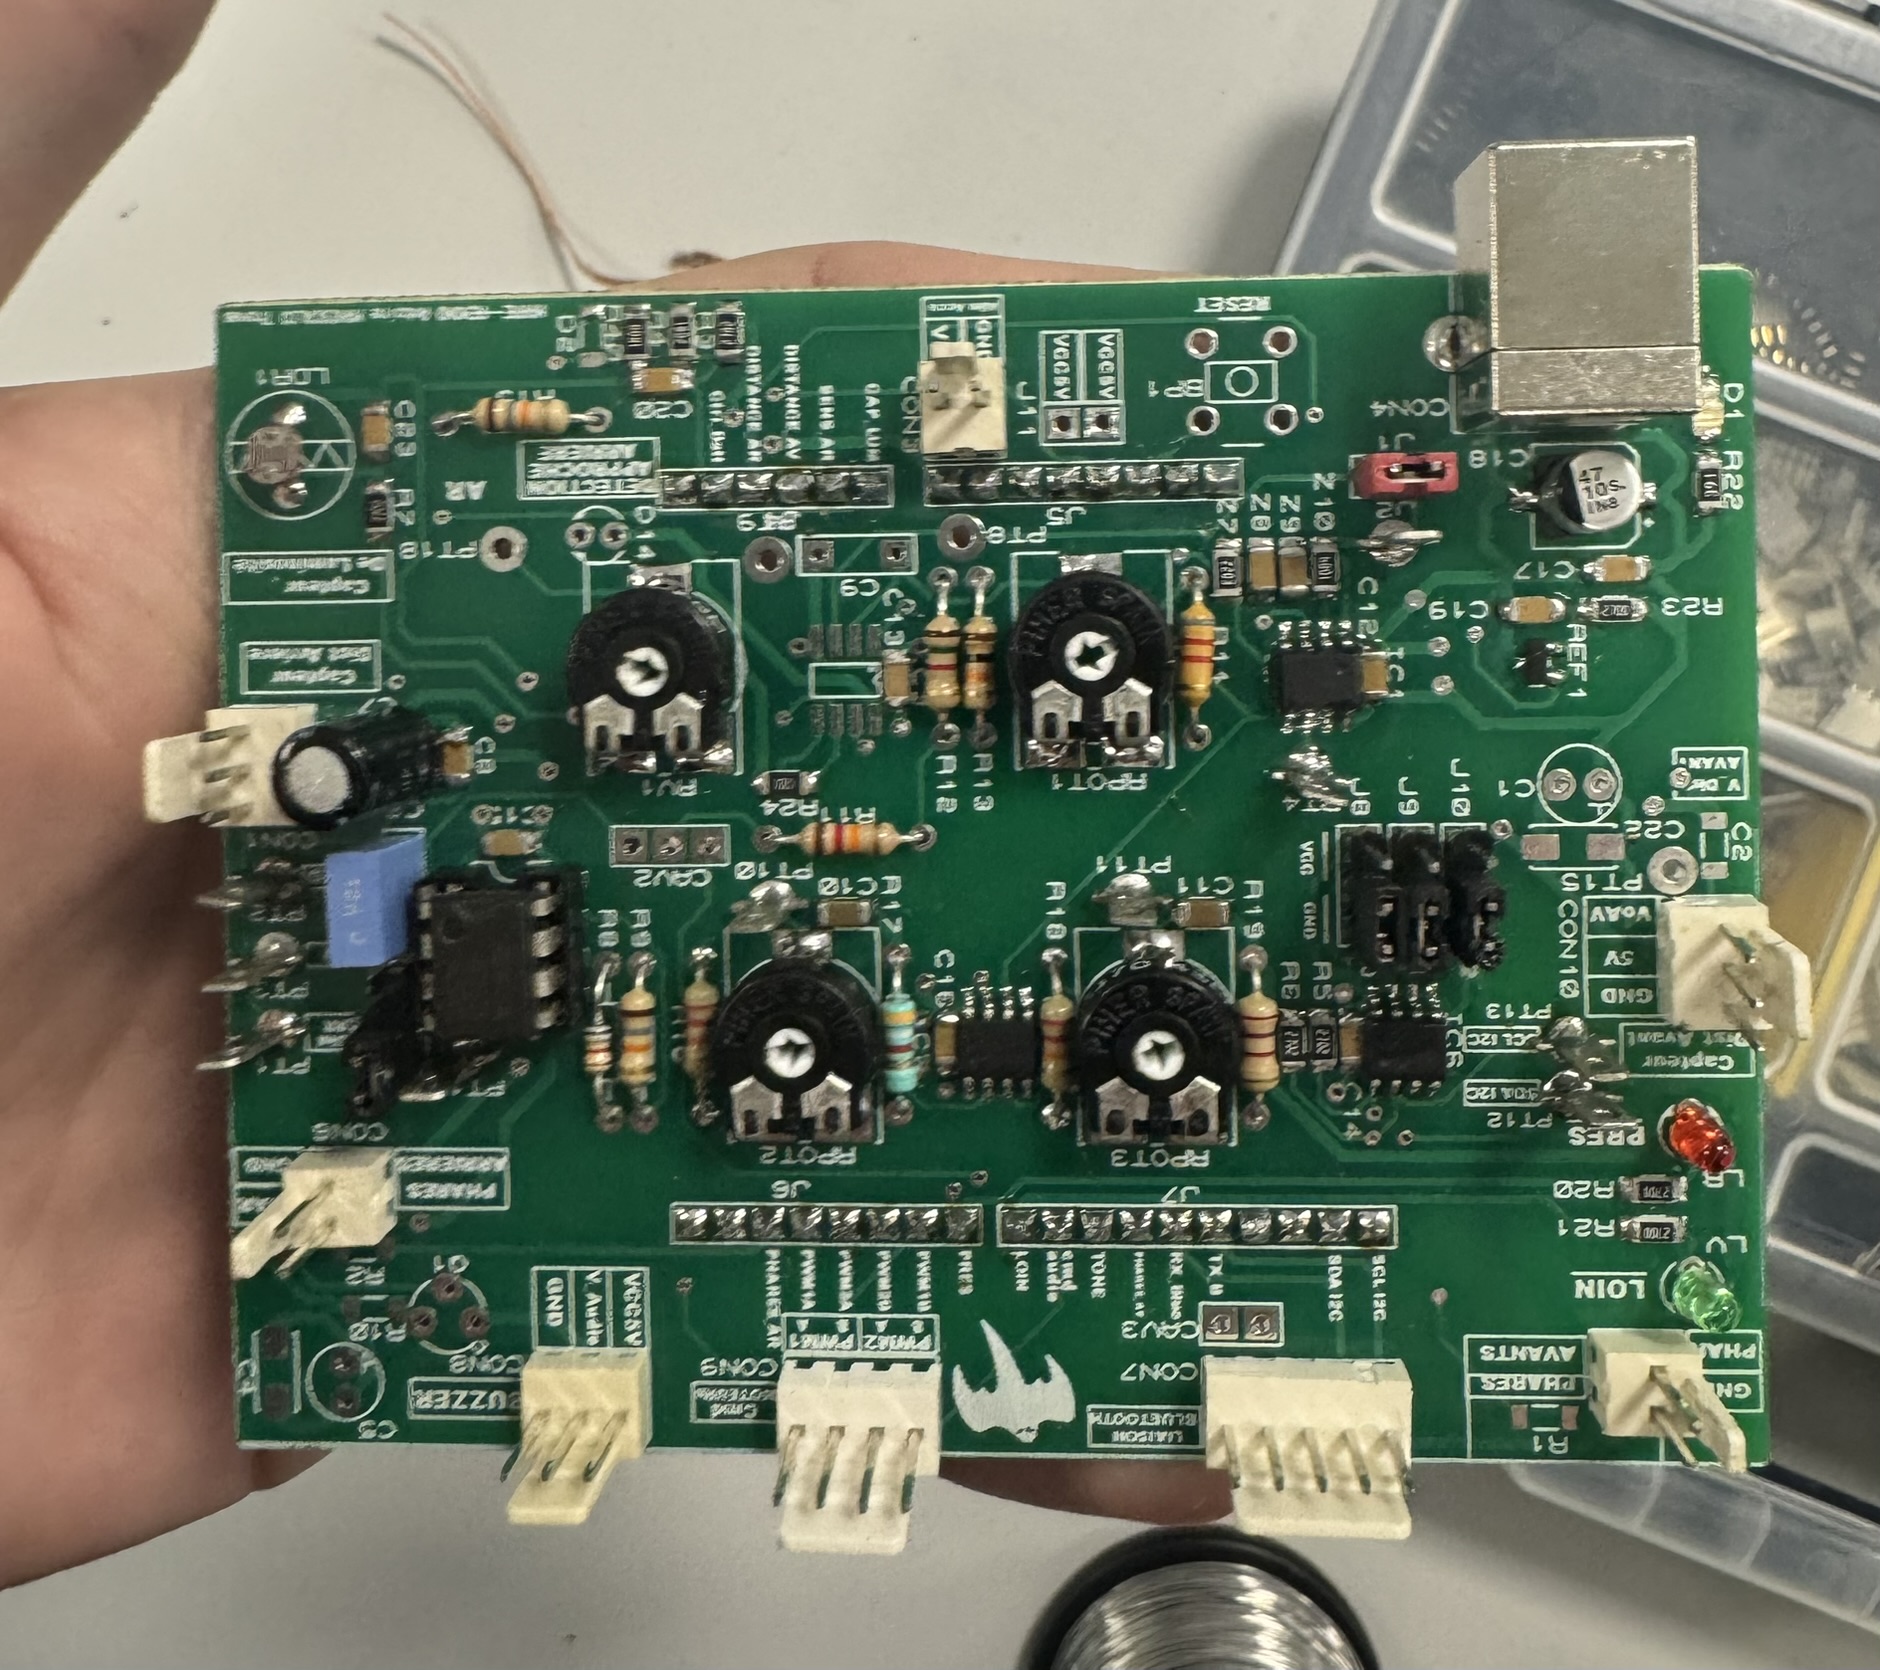
Etape 3
Programmation des fonctions de base
- Direction : Lecture du joystick RemoteXY et commande des moteurs gauche/droite via PWM.
- Propulsion : Gestion de l'avancement et du recul, avec sécurité en cas d'obstacles (arrière).
- Bargraph : Affichage du niveau de batterie ou de la distance avant sur l'interface.
- Phares : Activation automatique selon la luminosité ou manuel via RemoteXY.
- Buzzer : Alertes sonores classiques (radar arrière +klaxon)
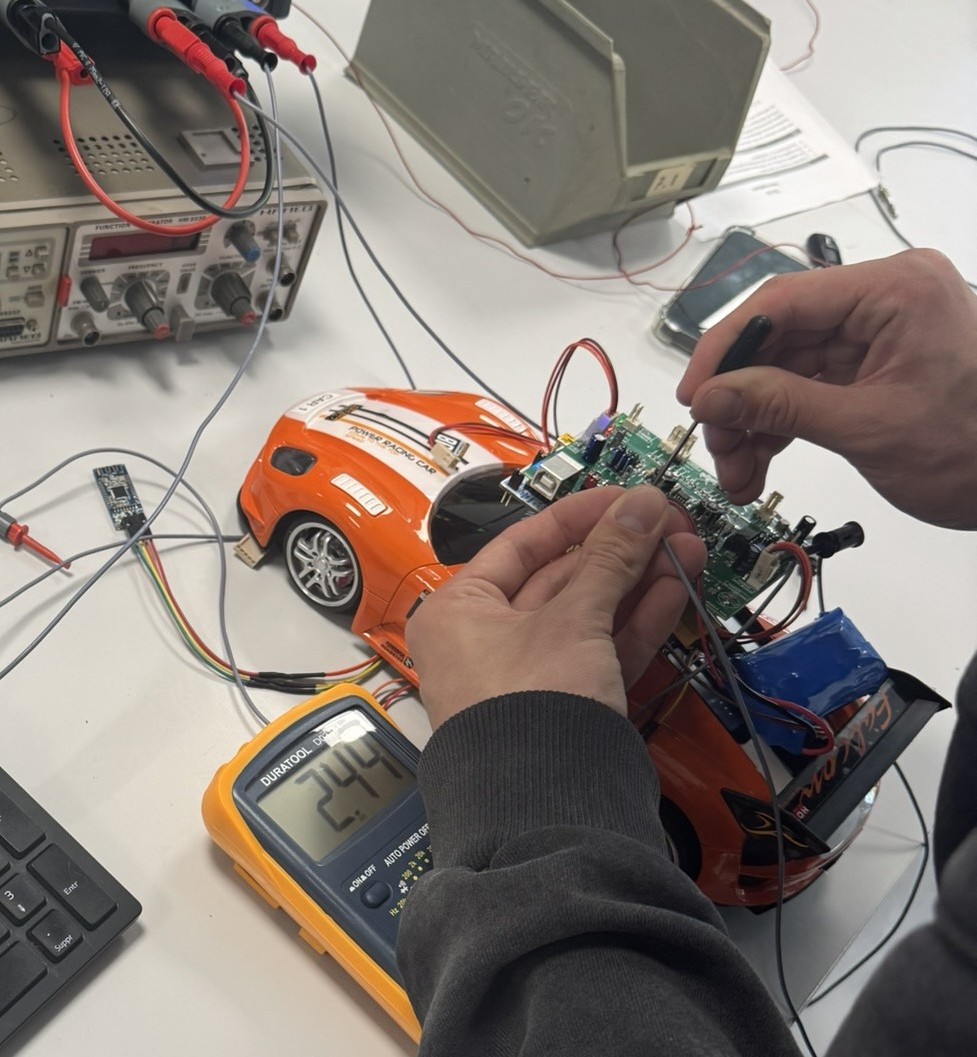
Etape 4
Programmation des fonctions avancées
- Filtrage des mesures de distance (moyenne glissante)
- Détection du sens réel de déplacement
- Buzzer : Généré par PWM, alertes sonores radar avant et arrière + klaxon cucarracha
- Phares arrières plus forts si freinage
Klaxon cucaracha: