Analyse fonctionnelle et planification (Cycle en V)
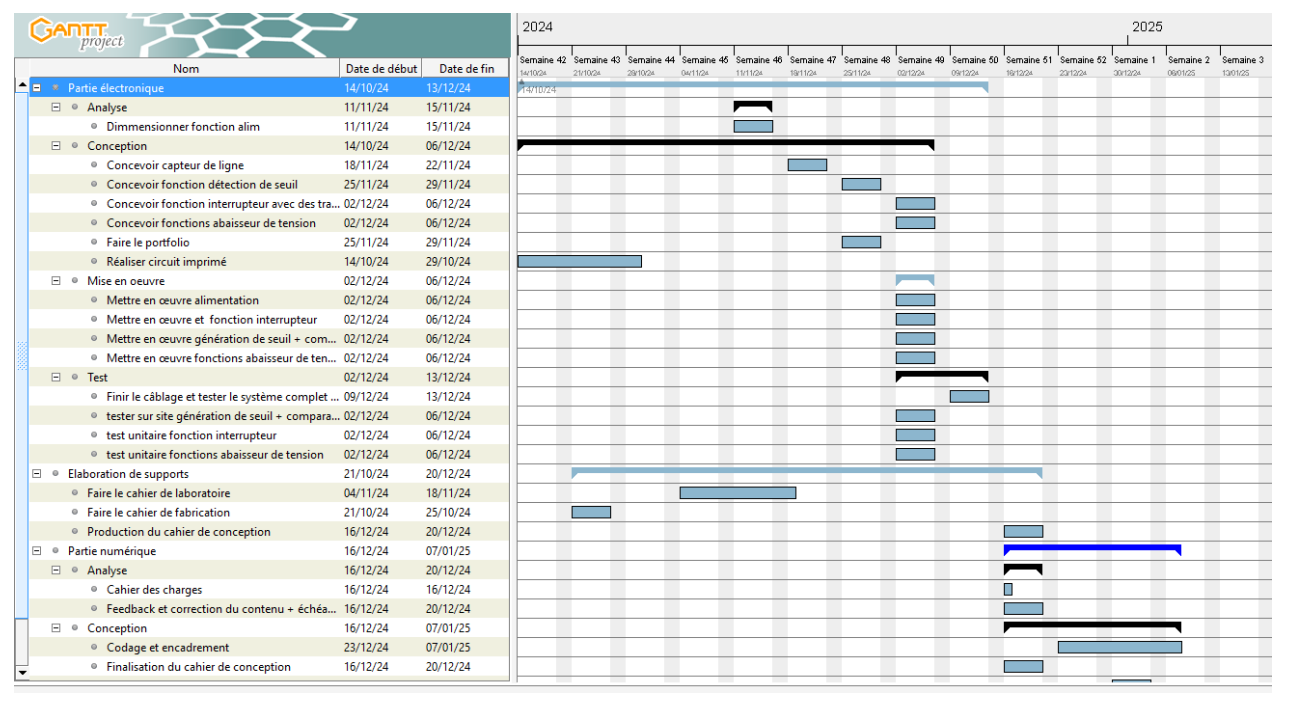
La première phase a consisté à traduire le cahier des charges client en exigences techniques précises (autonomie de 30 min, alimentation 5V régulée, sécurité contre l'inversion de polarité). J'ai planifié le développement sur plusieurs semaines en utilisant un diagramme de GANTT pour synchroniser les parties analogiques (électronique) et numériques (codage C++).
Conception et dimensionnement électronique
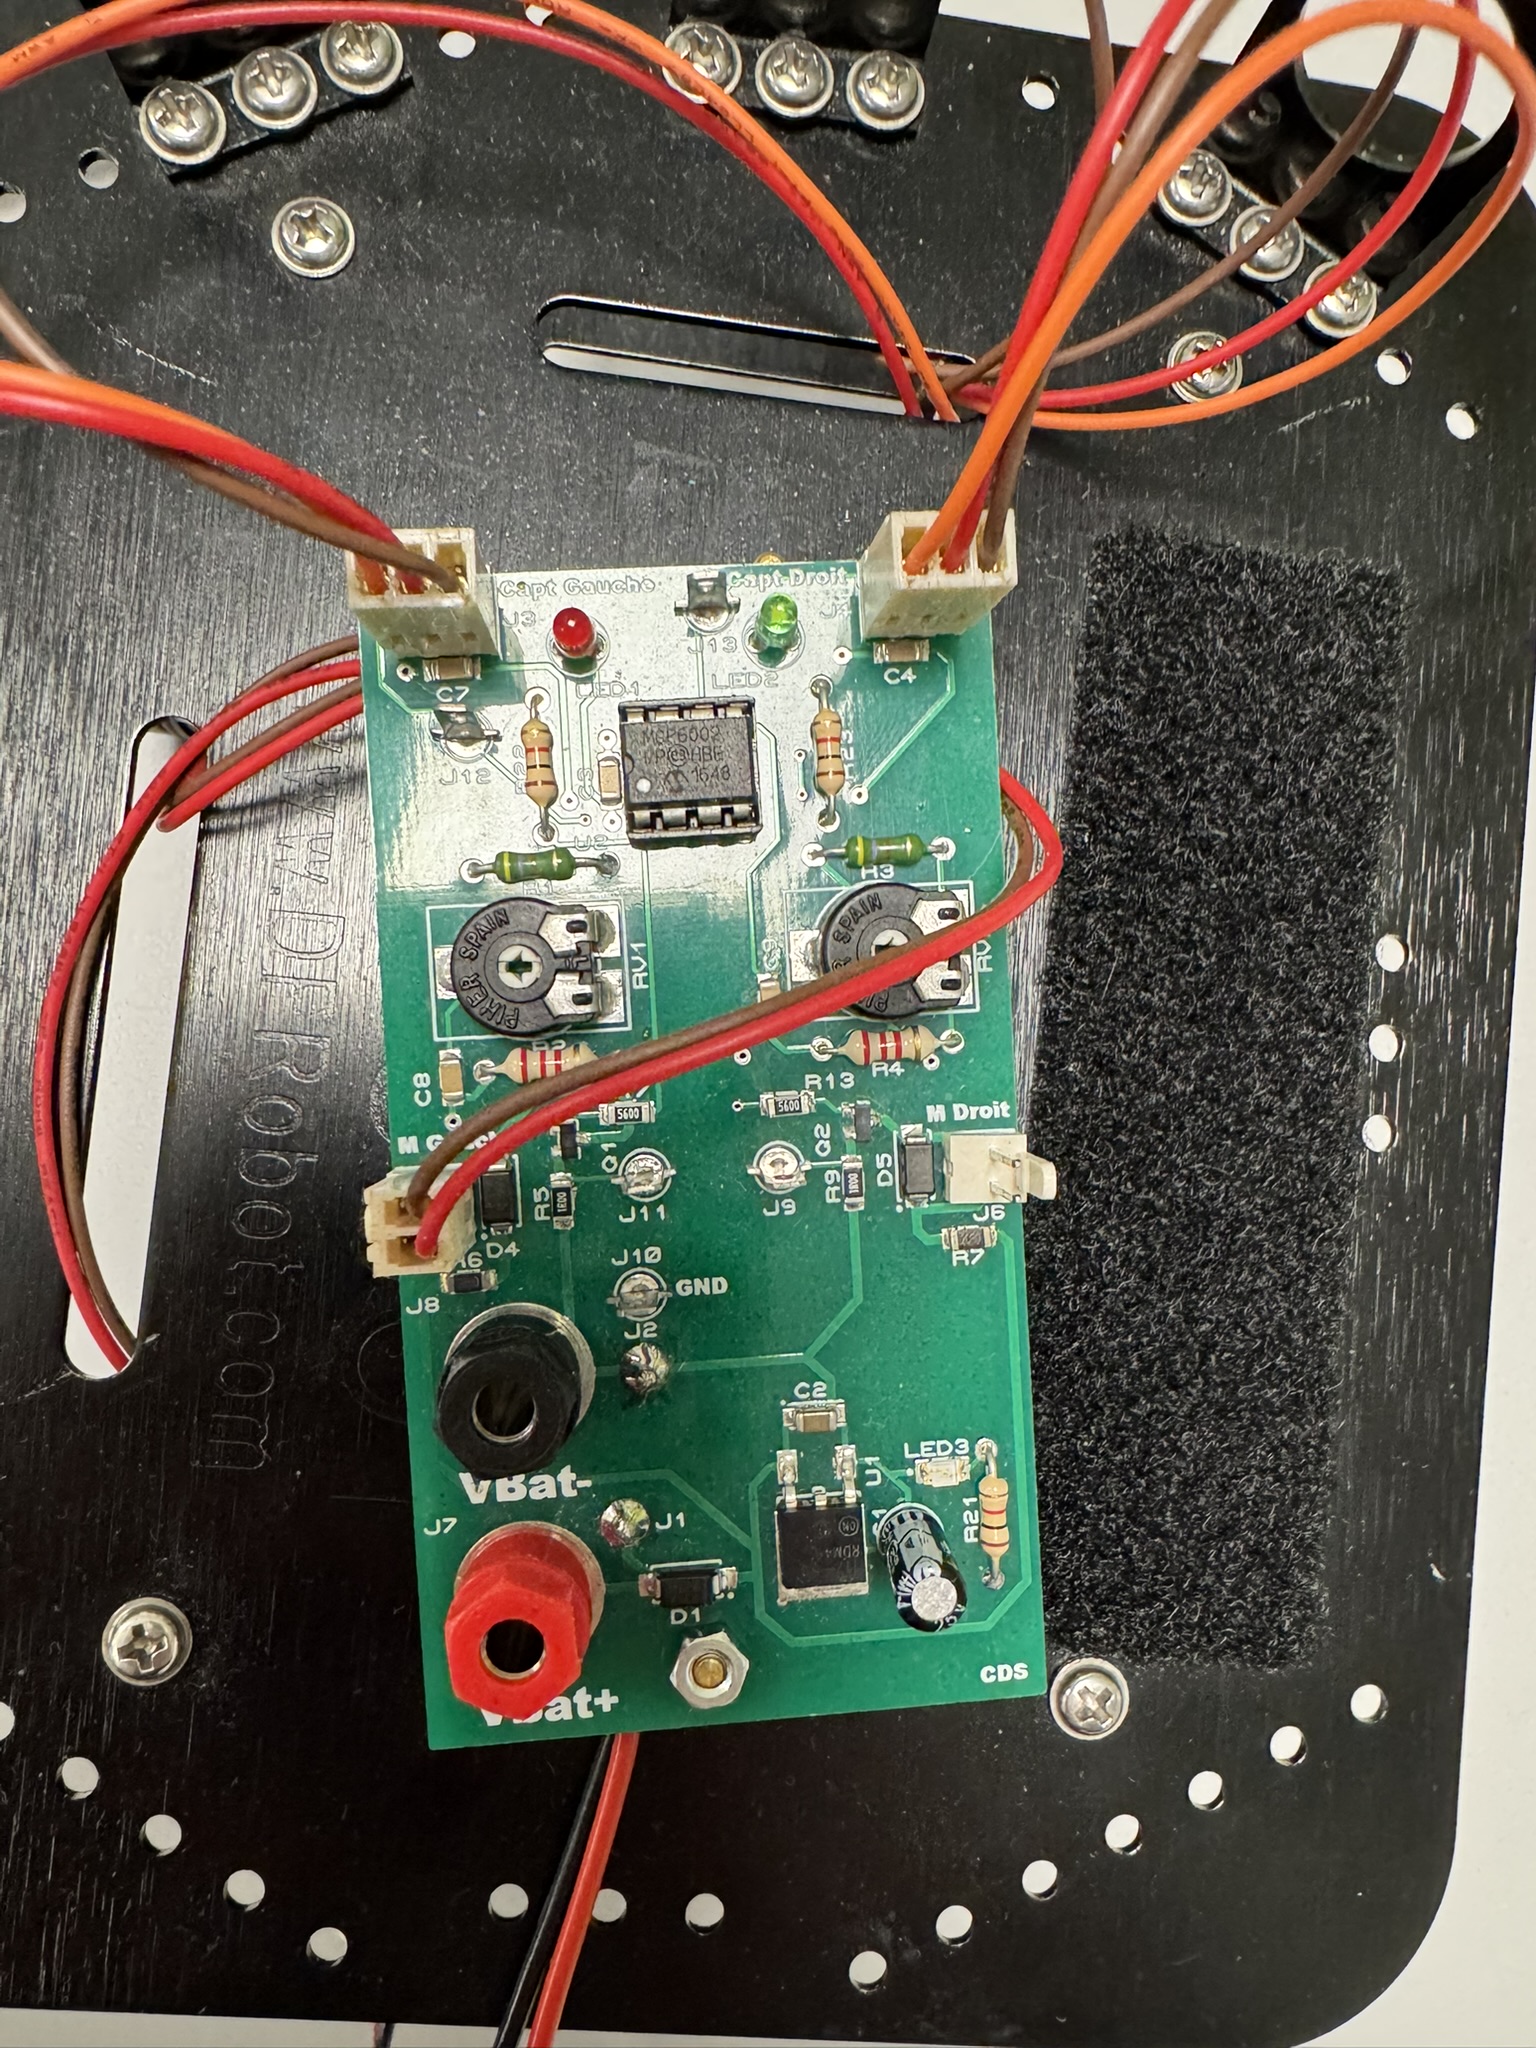
J'ai conçu la carte électronique du robot en dimensionnant chaque fonction : une alimentation protégée par diode et régulée par un NCP1117, ainsi qu'un système de détection de seuil pour les capteurs infrarouges. J'ai utilisé la loi d'Ohm pour calculer les résistances de saturation des transistors pilotant les moteurs.
Développement de la logique de mouvement (Analogique)
Le suivi de ligne repose sur la comparaison de la tension des capteurs IR à un seuil réglable de 2,05V. En mode analogique, ce signal commande directement les moteurs : le robot ajuste sa trajectoire en temps réel pour rester sur la ligne noire et s'immobilise automatiquement lorsqu'il détecte une ligne transversale.
Programmation du jeu du Morpion (Numérique)
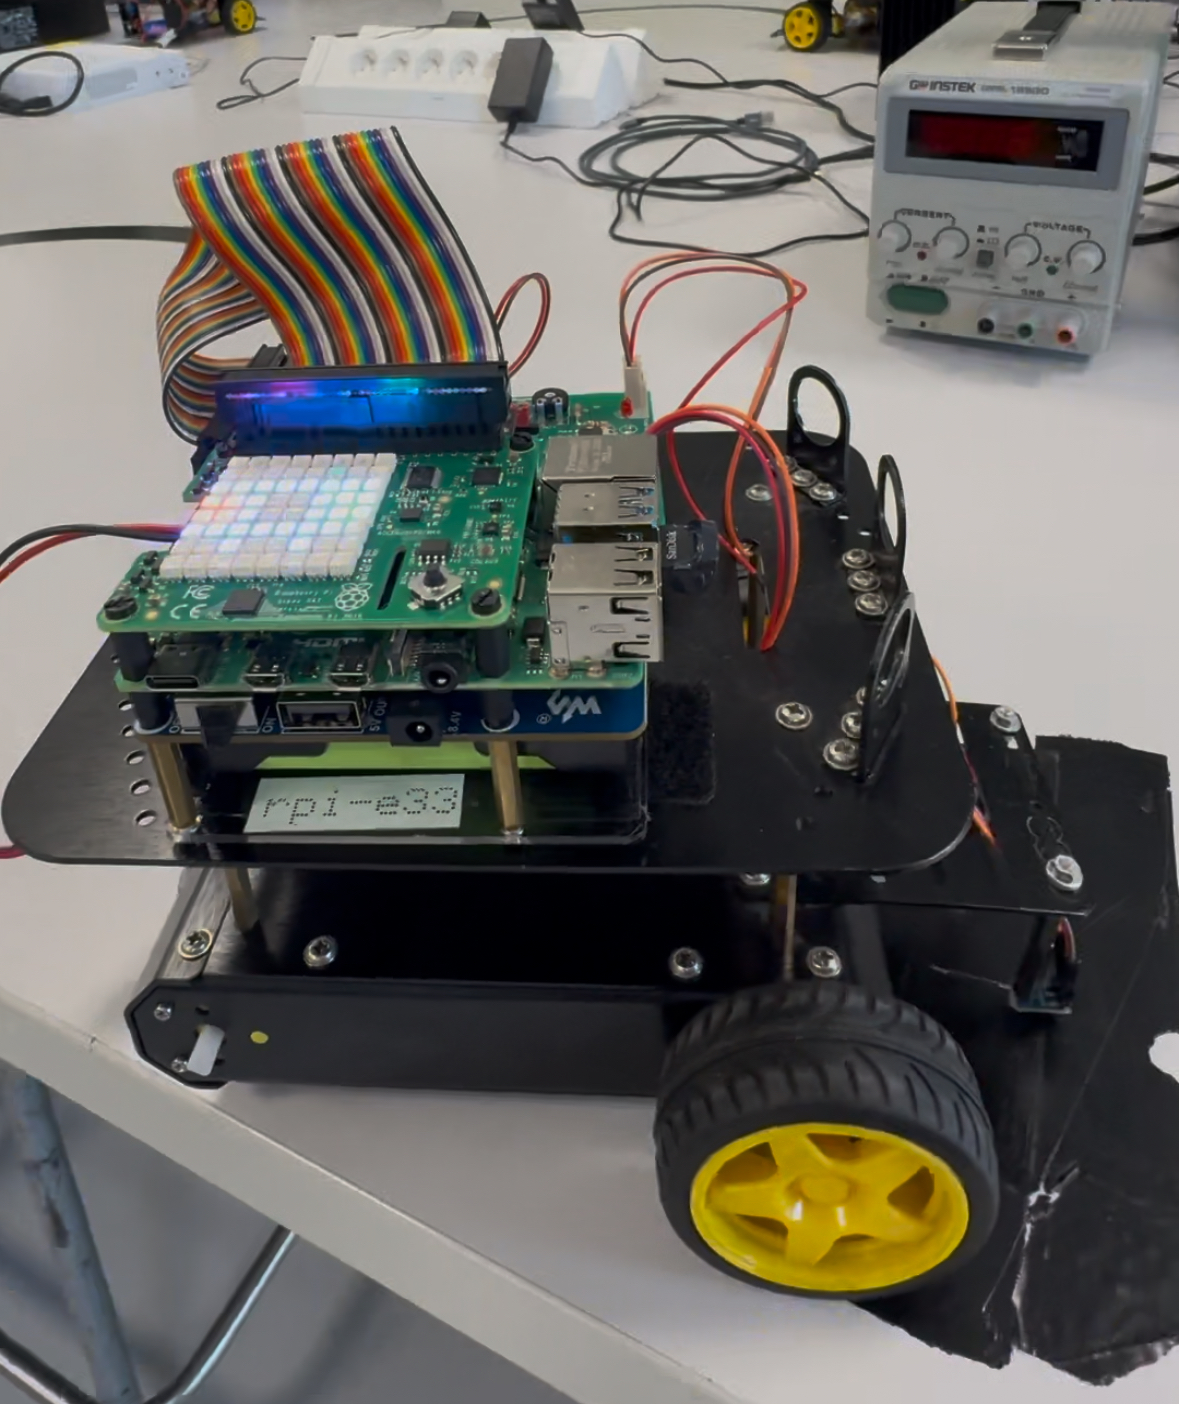
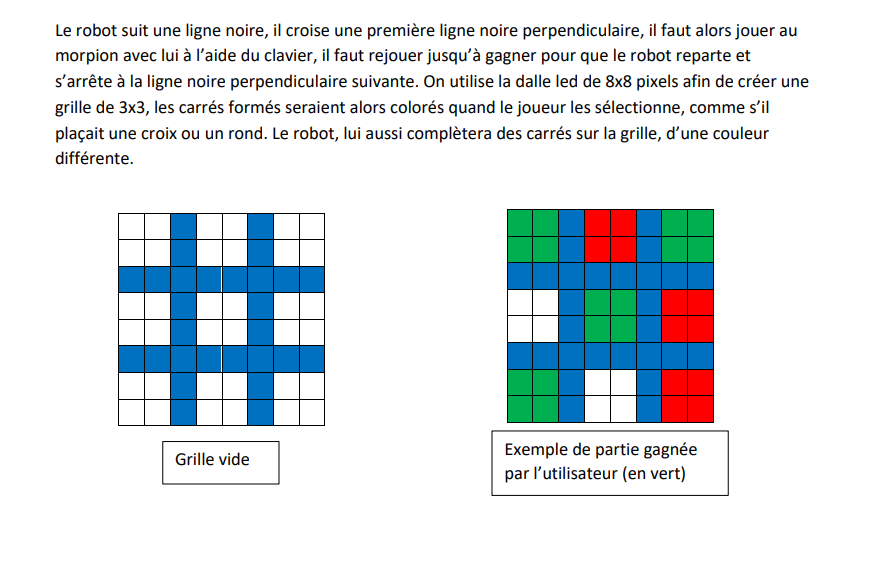
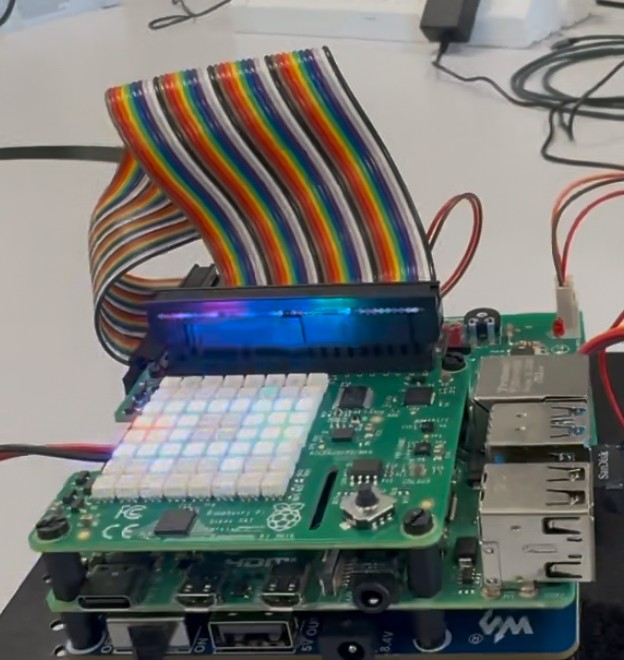
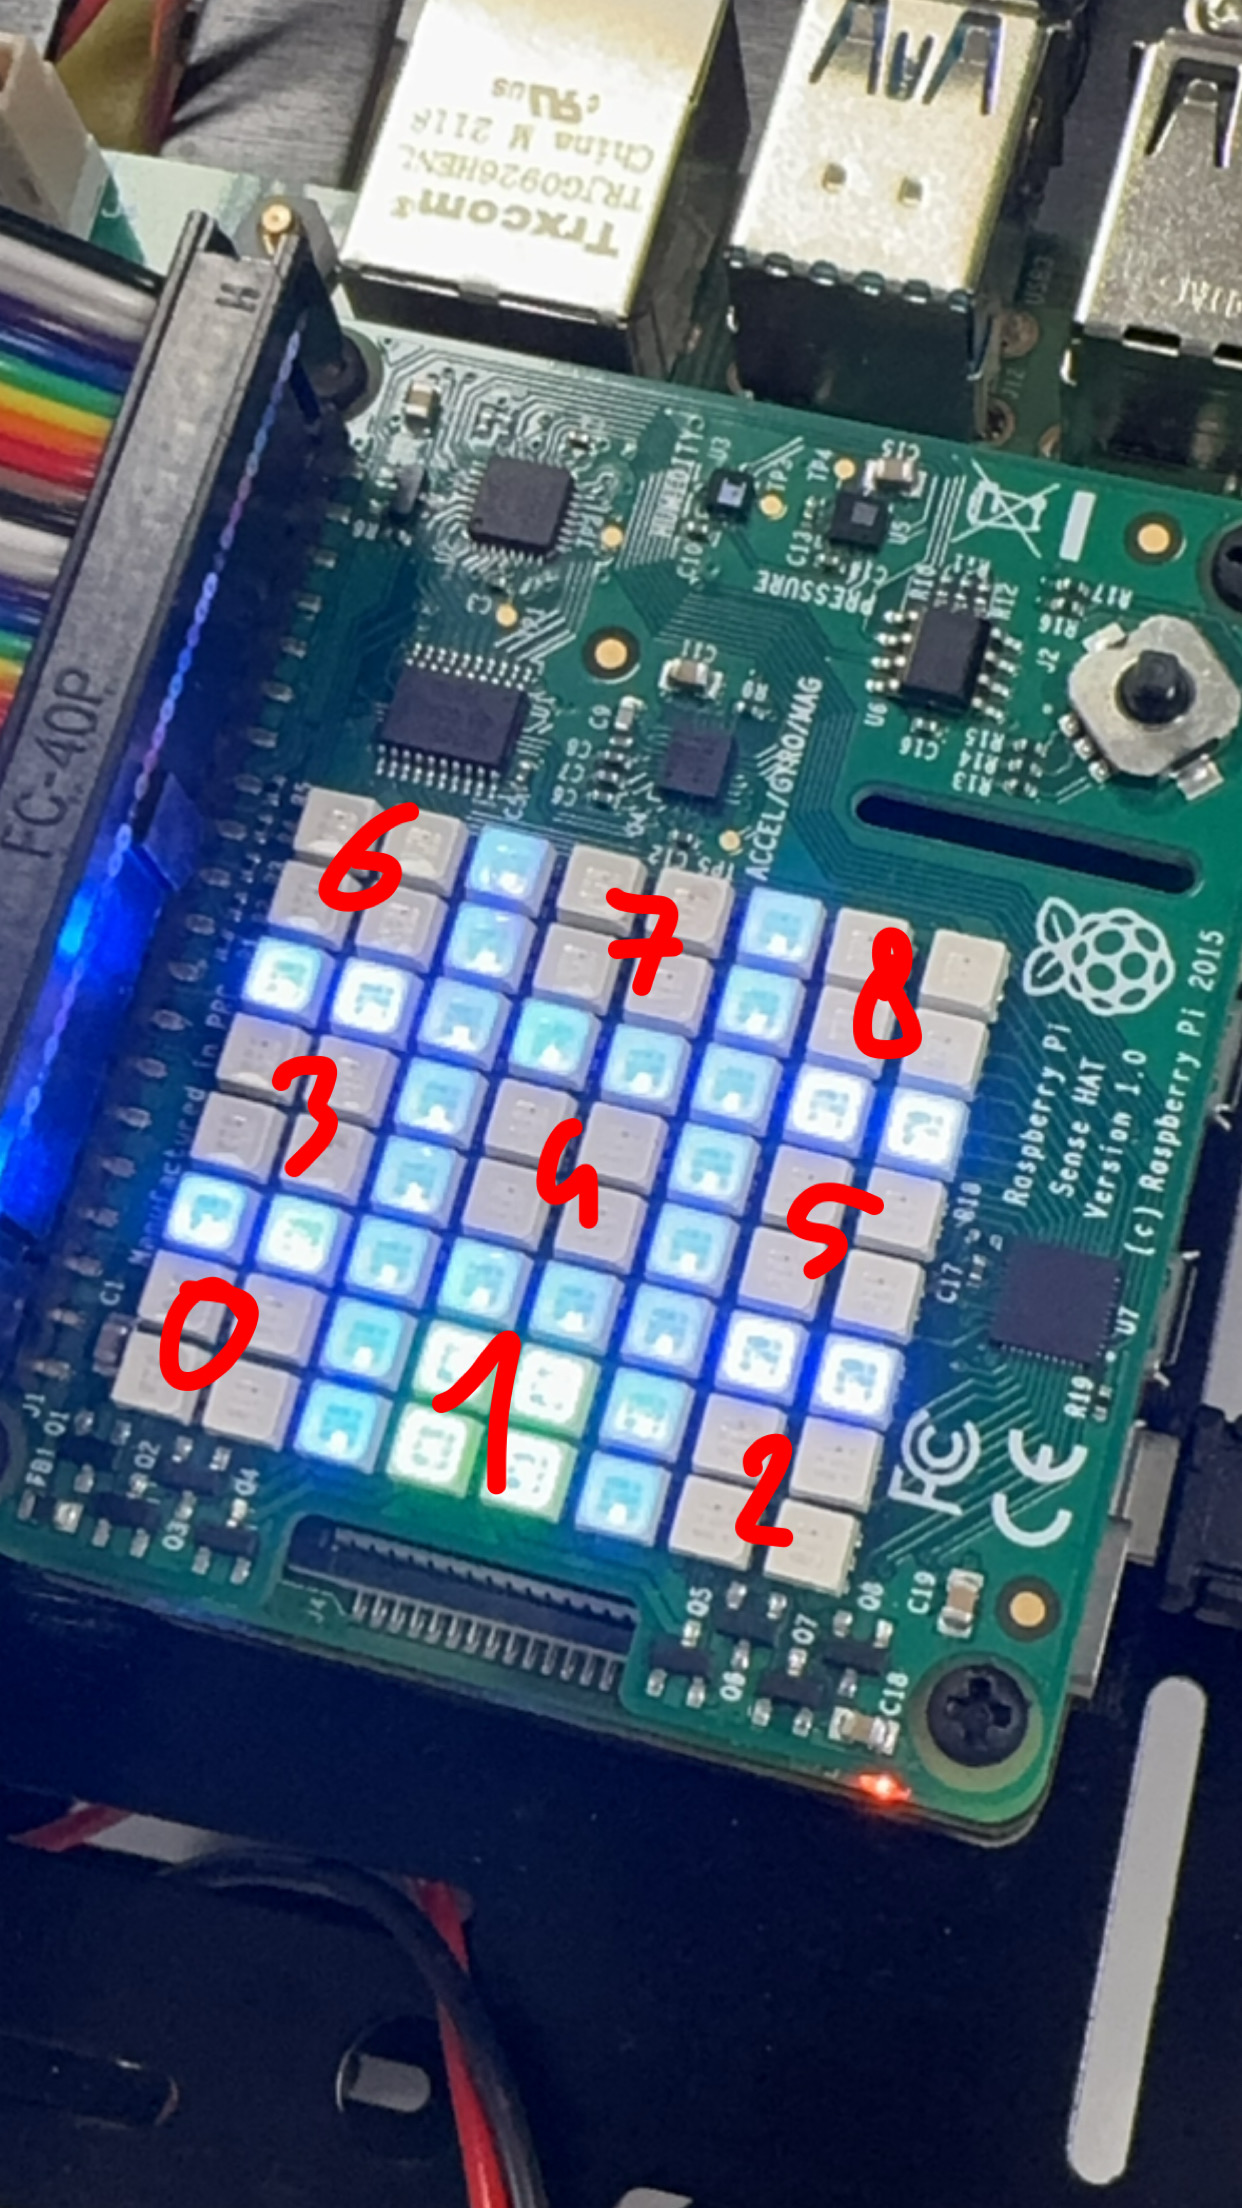
Une fois le robot arrêté, le programme bascule sur la partie numérique codée en C++. J'ai développé un jeu de morpion interactif s'affichant sur une dalle LED SenseHat (8x8). L'utilisateur navigue dans la grille 3x3 avec les touches ZQSD, tandis que le robot joue ses coups de manière aléatoire, le tout géré par des fonctions de vérification d'alignement.
Intégration, tests et validation
La dernière étape a validé le fonctionnement global : soudure des composants CMS, tests unitaires de chaque fonction et test système complet. Le projet est validé par une vidéo montrant le robot suivant parfaitement son parcours, s'arrêtant pour gagner une partie de morpion, puis reprenant sa route après sa victoire.